中谷明彦が語る三菱S-AWCの先進性と乗りこなしテクニック Part.5 S-AWCを動かすためのドライビング


レブスピード2023年5月号より
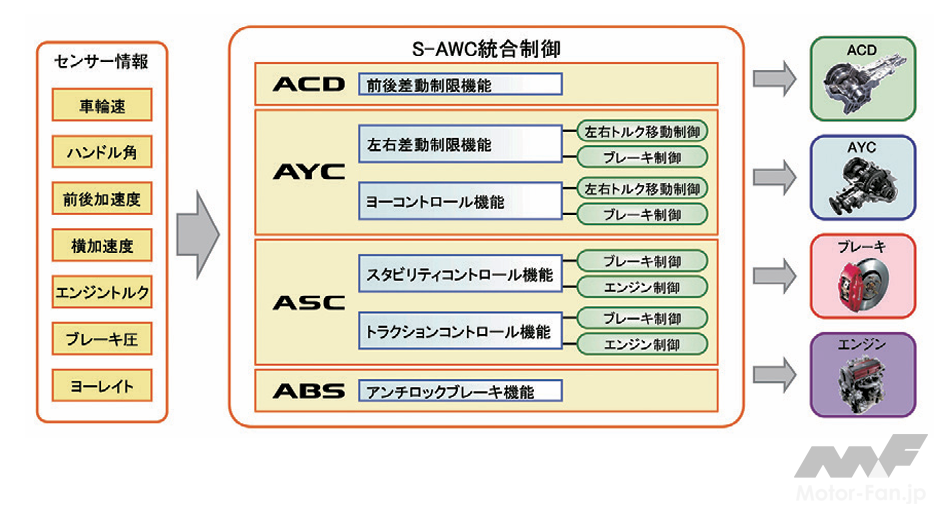
CZ4AランサーエボリューションⅩで構築されたS-AWCはフルタイム4WDを基本に、前後輪へのトルク配分をコントロールするACD、リアの左右輪のトルクを変化させるAYC、ブレーキ制御によるAYC、安定性やトラクションを高めるASC、制動時の姿勢安定性を高めるABSなどを統合制御。
ドライバーの操作から計算した規範モデルの情報と車載各センサーからの情報をS-AWCコンピュータが判断。ACDやAYC、ブレーキ制御などを関連づけて、ドライバーの意図に即した走りを実現するシステムだ。
トリプル電子制御。そこまで行ったら自由自在のドライブフィール。クルマのヨーモーメントの大きさなど関係なく、キャタピラで走る戦車みたいなイメージ。どこでもヨーを起こせるし、どこでもトラクションを出せるし、ハンドルを切らなくてもみたいな……。

AWCやS-AWCは、そのときどきのハンドルの動きや、車輪速度、Gセンサー、エンジンのトルク、回転数、ブレーキ圧、ヨーレートなど、さまざまな要素から演算して制御を行っている。ドライバーはそれを操ることで、AWCやS-AWCを動かすことができるというわけだ。
ターンインでハンドルを切って、ヨーが出たら戻すみたいなことではなくて、ACDを動かすためにハンドルを切るとか。ラインをトレースするためにハンドルを切るのではなくて、S-AWCを機能させるためにハンドルを切るというような考え方で使う必要がある。
普通のクルマとは違う操作が電子制御の扱い方。ドライバーは3つのペダルとハンドルとシフトレバーを駆使して向きを変えなければいけないが、それを電子制御にやらせるために、やらせるための情報を与えるために操作する。
わざとハンドルをスパッと切ったり、途中で切り増したり、また、旋回中でも、舵角をゼロに戻してACDをつかませたりする。その状態でトラクションを掛けても、AYCが機能していれば、曲がる必要があると判断して、旋回しながら加速してくれる。
次回 Part.6(最終回) AWCの走らせ方は「フィードバック」ではなく「フィードフォワード」

11月4日 19:10~配信予定 お楽しみに!
■REVSPEED
https://motor-fan.jp/publisher/revspeed/